Настройки навигации задают режим обработки координат объекта: стандартный, фиксированная точка стационарного объекта или интеллектуальная фильтрация недостоверных точек, в том числе увода координат под действием РЭБ. Администратор или инженер выбирает режим, когда трек, пробег или события объекта искажены помехами.
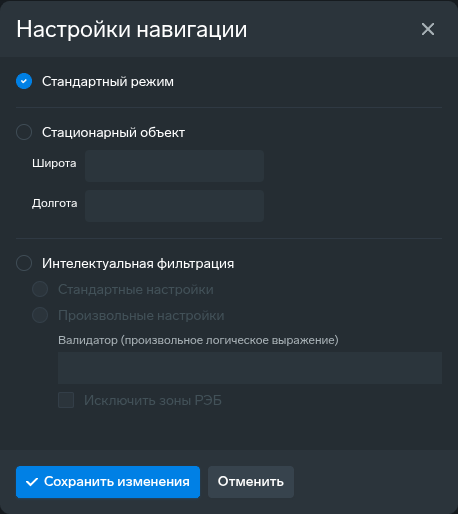
Датчик добавляется в карточке объекта мониторинга (вкладка Объекты → «Дополнительное оборудование» → «Добавить новое оборудование»): после выбора типа открывается форма настроек навигации. Настройки навигации, как и пороги объекта — «Порог движения», «Порог офлайна», «Радиус фильтрации на стоянках», — добавляет и меняет администратор в WALIOT.Админ. Клиент в WALIOT.Навигаторе их не меняет; в окне «Свойства объекта» ему доступны поправка пробега — поле «Погрешность одометра на 100 км» (в километрах на каждые 100 км) на вкладке «Обслуживание», это тот же «Коэффициент корректировки пробега» объекта, — а также «Время начала остановки», «Время начала стоянки», «Минимальная скорость» и «Максимальная скорость», а на вкладке «Качество вождения» — четыре предела скорости по покрытию и местности (см. «Те же пределы в WALIOT.Навигаторе»).
¶ Назначение и влияние на систему
«Настройки навигации» — не физический датчик, а режим обработки координат телеметрии объекта. Пороги состояний (движение, остановка, стоянка, потеря связи) и скоростного режима задаются в свойствах объекта (см. Объекты), а настройки навигации влияют на них косвенно: отфильтрованные точки в расчете движения не участвуют, а стационарный объект всегда показывается на карте и в карточке в одной точке (в отчетах координаты те же, а скорость берется из данных трекера). Режима три:
- стандартный — координаты используются такими, как их прислал трекер;
- стационарный — вместо координат трекера подставляется заданная точка: она используется на карте, в карточке, треке, отчетах, в таблице «Объекты» и на тепловой карте, то есть объект всегда показывается в одном месте; на карте и в карточке объекта такой объект, пока он на связи, находится в состоянии «Стоянка» со скоростью 0 (после включения режима на ранее двигавшемся объекте карточка может недолго показывать «Остановка»), а скорость в отчетах берется из данных трекера;
- интеллектуальная фильтрация помех и РЭБ — недостоверные точки отбрасываются встроенным фильтром («Стандартные настройки») или собственным выражением-валидатором («Произвольные настройки»).
«Радиус фильтрации на стоянках» — свойство объекта (раздел Объекты, блок «Лимиты»), а не этого датчика. Он применяется первым, до режима настроек навигации, и до расчета трека, событий и пробега — то есть влияет на весь трек, пробег и состояния, а не только на отображение. Как он работает — в разделе «Нюансы и типовые ошибки».
¶ Где действуют настройки навигации
Настройки навигации и «Радиус фильтрации на стоянках» применяются везде, где платформа строит данные по телеметрии за период: трек, события, все отчеты (стандартные, произвольные, путевые листы), уведомления по событиям, пробег для техобслуживания и «Аналитика». Карта с треком и отчеты используют одни и те же отфильтрованные точки.
Без фильтра, такими, как их прислал трекер, показываются:
- текущее положение и состояние объекта — маркер на карте, карточка объекта, таблица «Объекты»;
- положение объекта «на момент» события в уведомлениях;
- раздел Телеметрия WALIOT.Админ и экспорт телеметрии — сырые записи трекера;
- тепловая карта объекта — слой строится по точкам без фильтров навигации;
- ретрансляция данных в сторонние системы.
Исключение — «Стационарный объект»: фиксированные координаты действуют на текущее положение в карточке, на карте и в таблице «Объекты», на положение объекта «на момент» события в уведомлениях и на тепловую карту объекта — слой на ней состоит из одной заданной точки. В остальных режимах маркер на карте может «улететь» в точку, которой в треке нет: трек построен с фильтром, а маркер стоит по последней записи трекера.
¶ Что происходит с отфильтрованной точкой
Отфильтрованная точка из телеметрии не удаляется: при построении она встает на координаты последней принятой точки и помечается недостоверной (у «Стандартных настроек» — еще и со скоростью 0). На треке объект «стоит» на последнем надежном месте, а линия к следующей принятой точке — прямая. Отфильтрованные точки — и встроенным фильтром, и «Валидатором» — не дают пробега по GPS и не участвуют в расчете движения: во время глушения и подмены координат пробег не набегает. Пробег по CAN и по накопительному счетчику от фильтров навигации не зависит — источник пробега задает Датчик измерительных приборов.
¶ Потеря связи и отфильтрованные точки
Потеря связи считается по паузам между точками по времени фиксации трекером: пауза дольше «Порога офлайна» объекта дает событие «Потеря связи», и фильтр на такие паузы не влияет. Кроме того, длинная серия подряд отфильтрованных точек — встроенным фильтром или «Валидатором» — тоже дает событие «Потеря связи», хотя трекер в это время на связи. В треке такой участок показан серым пунктиром с подписью «Не на связи», в отчетах «События» и «Потери связи» — строкой «Потеря связи». В колонку «Офлайн» отчетов «Пробег по дням» и «Пробег за период» такие участки не входят, поэтому сумма «Потерь связи» может быть больше «Офлайн».
Событие и отчет «Глушение спутникового сигнала» с настройками навигации не связаны: они строятся по нулю спутников при включенном зажигании и работают и без фильтра.
¶ Когда применяются изменения настроек
Настройки навигации не меняют сохраненную телеметрию: записи трекера остаются в хранилище такими, как пришли, а выбранный режим и фильтры применяются в момент, когда по телеметрии строятся трек, пробег, состояния и события. Поэтому после изменения настроек треки и отчеты — в том числе за прошлые даты и за даты до добавления настроек — при следующем построении считаются уже по новым правилам, и отфильтрованные точки перестают учитываться задним числом. Истории настроек платформа не ведет: любой период строится по настройкам, которые действуют сейчас. Состояния объектов платформа пересчитывает по расписанию с текущим оборудованием, поэтому маркер на карте, карточка и таблица «Объекты» применяют новые настройки (например, переходят в заданную точку режима «Стационарный объект») вскоре после сохранения оборудования, не дожидаясь новой записи трекера; отчеты и тепловая карта — при следующем построении.
Накопительные показания для технического обслуживания задним числом не пересчитываются. Текущий пробег (одометр) и моточасы объекта платформа ведет от сохраненных контрольных значений: показание на нужный момент равно ближайшему сохраненному значению плюс пробег или моточасы за промежуток от него. Значения, сохраненные до изменения настроек навигации, остаются прежними — по новым настройкам считается только промежуток от последнего сохраненного значения. Отсюда типовая ситуация: после включения фильтрации из трека и отчетов ушли лишние километры, а пробег в разделе «Техобслуживание» и остаток до ТО не изменились.
Так же не пересчитываются показатели «Аналитики» за уже рассчитанные сутки: она рассчитывается ежедневно за прошедшие сутки и хранит результат, поэтому новые настройки навигации в ней видны только с ближайших рассчитанных суток.
Если показания ТО нужно исправить, их задают вручную: в WALIOT.Навигаторе — окно «Свойства объекта», вкладка «Обслуживание», поля «Пробег» и «Время работы по датчику зажигания»; сохраненное значение становится новой точкой отсчета, от которой идет дальнейшее накопление. Сами недостоверные записи при необходимости удаляются в разделе Телеметрия — за выбранный период или по одной записи; удаление необратимо и доступно только пользователю с правом «Расширенный доступ администратора» (право можно выдать роли «Расширенный администратор»). Удаление телеметрии убирает точки из треков и отчетов, но уже сохраненные показания ТО и рассчитанные сутки «Аналитики» не исправляет.
¶ Как платформа считает
С настройками навигации состояние объекта считается по порогам из его свойств. «Потеря связи» — если активности нет или разрыв связи строго больше «Порога офлайна» (по умолчанию 1 час). Скорость не выше «Порога движения» — «нет движения»; его длительность отсчитывается от момента смены скоростного режима: пока прошло не больше «Времени остановки» (в WALIOT.Навигаторе — «Время начала остановки»), объект все еще считается движущимся (низкая или нормальная скорость); не больше «Времени парковки» (в WALIOT.Навигаторе — «Время начала стоянки») — «Остановка»; дольше — «Стоянка». Пороги должны идти по возрастанию: «Время остановки» меньше «Времени парковки», а оно меньше «Порога офлайна» — иначе объект не сохранится.
Пробег по GPS — сумма расстояний между соседними принятыми точками, умноженная на «Коэффициент корректировки пробега» объекта (по умолчанию 1). Участок между точками входит в пробег, если хотя бы в одной из них скорость выше «Порога движения» или трекер скорость не передает вовсе; поэтому дрожание координат на стоянке в пробег не входит. Недостоверные и отфильтрованные точки и точки без координат пропускаются. У объекта в режиме «Стационарный объект» все координаты совпадают, поэтому GPS-пробег равен нулю; пробег по CAN, по накопительному счетчику и моточасы этим режимом не затрагиваются.
Произвольный фильтр проверяет записи по порядку. «Предыдущее сообщение» для interval_meters, interval_seconds и #параметр — предыдущее сообщение трекера с исходными координатами, даже если само оно было отбраковано, а не последняя принятая точка. Отбракованная точка встает на координаты последней принятой точки (если принятых еще не было — остается на месте) и в треке не видна как выброс. Отрезок до отбракованной точки в GPS-пробег не входит, а следующий отрезок считается от ее исходных координат, поэтому трек и пробег после одиночного выброса продолжаются без потерь.
¶ Поля формы
Форма настроек навигации в карточке объекта содержит поля:
- Стандартный режим — обычная навигация без фильтрации телеметрии; дополнительных полей не открывает. Значение по умолчанию.
- Стационарный объект — координаты всей телеметрии заменяются заданными «Широта»/«Долгота» — объект всегда показывается в одной точке, что устраняет ложный дрейф на карте. В этом режиме становятся доступны поля координат.
- Широта (обязательное) — координата точки стоянки в градусах, десятичная дробь через точку. Обязательна и активна только в режиме «Стационарный объект».
- Долгота (обязательное) — координата точки стоянки в градусах, десятичная дробь через точку. Обязательна и активна только в режиме «Стационарный объект».
- Интеллектуальная фильтрация — открывает блок выбора типа настроек фильтрации.
- Стандартные настройки — тип фильтрации, активен только при выбранной «Интеллектуальной фильтрации». Применяет встроенный фильтр РЭБ: он распознает плавный и скачкообразный увод координат по самим точкам, без зон. Отфильтрованные точки не попадают в трек как выбросы, не дают пробега и не участвуют в расчете движения. Фильтр одинаков для всех объектов и в интерфейсе не настраивается; для нестандартных условий — например, работы в горах и на перевалах — используйте «Произвольные настройки».
- Произвольные настройки — тип фильтрации, активен только при «Интеллектуальной фильтрации». Каждая запись телеметрии проверяется произвольным выражением-валидатором; открывает поля «Валидатор» и «Исключить зоны РЭБ».
- Валидатор (произвольное логическое выражение) — многострочное выражение проверки достоверности каждой записи телеметрии. Кроме полей текущей записи доступны
interval_meters— расстояние в метрах от предыдущего сообщения до текущего,interval_seconds— время в секундах между ними и#параметр— значение параметра в предыдущем сообщении (например,#latitude). Точка, для которой выражение ложно, отбраковывается. - Исключить зоны РЭБ — флажок, активен только при «Произвольных настройках». Дополнительно отбрасывает точки внутри зон РЭБ из общего перечня, который ведет Waliot; геозоны организации здесь не используются. Флажок действует и при пустом «Валидаторе».
¶ Нюансы и типовые ошибки
Как записывать выражения фильтра и как настройки навигации влияют на состояния, топливо и границы периода:
- В выражениях десятичный разделитель — точка: целая и дробная части числа разделяются точкой (
value*0.001), а запятая разделяет только параметры функций (round(value,2)). Полный синтаксис — Синтаксис выражений. - Пока с момента остановки прошло не больше «Времени остановки», объект в интерфейсе и отчетах числится движущимся; «Остановка» наступает после этого времени, «Стоянка» — после «Времени парковки»; время начала состояния движения или стоянки — момент смены скоростного режима, для онлайна и офлайна — момент последней активности.
- Тип техники «Стационарный объект» в оборудовании Анализ топлива — отдельная настройка расхода топлива; режим навигации «Стационарный объект» ее не включает.
- У встроенного фильтра «Стандартных настроек» результат у границ периода может немного отличаться: например, одни и те же сутки в отчете за день и в отчете за неделю.
¶ Фильтр размотки на стоянках
Фильтр размотки на стоянках задается полем «Радиус фильтрации на стоянках» в свойствах объекта, в метрах. Размотка — дрейф координат стоящего объекта, из-за которого на стоянке рисуется «клубок» трека и набегает пробег. На стоянке (скорость не выше «Порога движения») точки в пределах радиуса заменяются последней достоверной точкой; пустое поле или 0 — фильтр выключен. Радиус гасит дрейф у стоящего объекта и оставляет его реальную достоверную точку; «Стационарный объект» ставит заданную вами точку независимо от скорости и данных трекера и подходит там, где объект не должен двигаться совсем (АЗС, склад, вышка). Если радиус задан и на объекте настроен датчик зажигания, с выключенным зажиганием объект считается неподвижным при любом расстоянии: перевозка техники на тягаче или пароме с заглушенным двигателем не попадет ни в трек, ни в пробег.
¶ Типовые ошибки в «Валидаторе»
- Пользовательский фильтр РЭБ: точка валидна, если пользовательское выражение вернуло истину и (при включенном флажке «Исключить зоны РЭБ») точка не находится в зоне РЭБ; выражение, которое не удалось вычислить, точку не отбраковывает, поэтому после настройки проверьте фильтр на треке.
- Поле, которого нет в записи, делает сравнение в «Валидаторе» ложным, и точка отбраковывается: условие
speed < 150отбросит и все точки, в которых трекер не передал скорость. - Параметры
interval_metersиinterval_secondsпишутся через подчеркивание, регистр букв не важен. У первой точки периода предыдущего сообщения нет, и оба параметра равны 0, поэтому условие видаinterval_meters < 1000ее не отбраковывает. Если у текущей или предыдущей точки нет координат,interval_metersне вычисляется, условие с ним ложно и точка отбраковывается — это не ошибка вычисления, такая точка валидной не считается. Время берется по времени фиксации, доли секунды не учитываются. Примеры:interval_meters < 1000— отбраковать точку, если она дальше 1000 м от предыдущего сообщения;speed < 150 && interval_meters < 1000— то же вместе с ограничением скорости. - Условие на расстояние между соседними сообщениями убирает одиночные выбросы. Серию точек, которые «улетели» вместе и близки друг к другу, оно не убирает: отбраковывается только первая точка серии и первая точка после возврата, остальные точки серии остаются в треке: условие на расстояние между соседними сообщениями такие серии не распознает. Для обнаружения глушения предназначены «Стандартные настройки» интеллектуальной фильтрации.
¶ Время точки и часы трекера
Время точки — по часам трекера. Если часы трекера сбиты — в том числе при РЭБ, когда время фиксации «уходит в будущее», — точка в треке, отчетах и разделе Телеметрия стоит по времени трекера, а в Телеметрии расхождение видно по столбцам «Фиксация координат» и «Прием данных». Сбитые часы сдвигают точки и события на другое время и даже на другие сутки — например, заправка «уезжает» на соседние сутки. Исправляется это на самом трекере: синхронизацией времени по сети (NTP) вместо спутников — это настройка трекера, ее задают по инструкции производителя.
¶ Что дальше
- Отфильтрованные сообщения в трассировке — режим выбран: проверьте, какие точки фильтр отбросил за день.
¶ Связанные возможности
- Дополнительное оборудование
- Маркер объекта на карте
- Потеря связи в карточке
- Откуда цифры
- Стационарные объекты и IoT
В зависимости от роли пользователя и назначенного ему набора прав доступ к операциям с оборудованием может быть ограничен.